1013
Рука-маніпулятор РМ-1000 від 249 000 грн
Manipulator_V11 Manipulator_Mob1
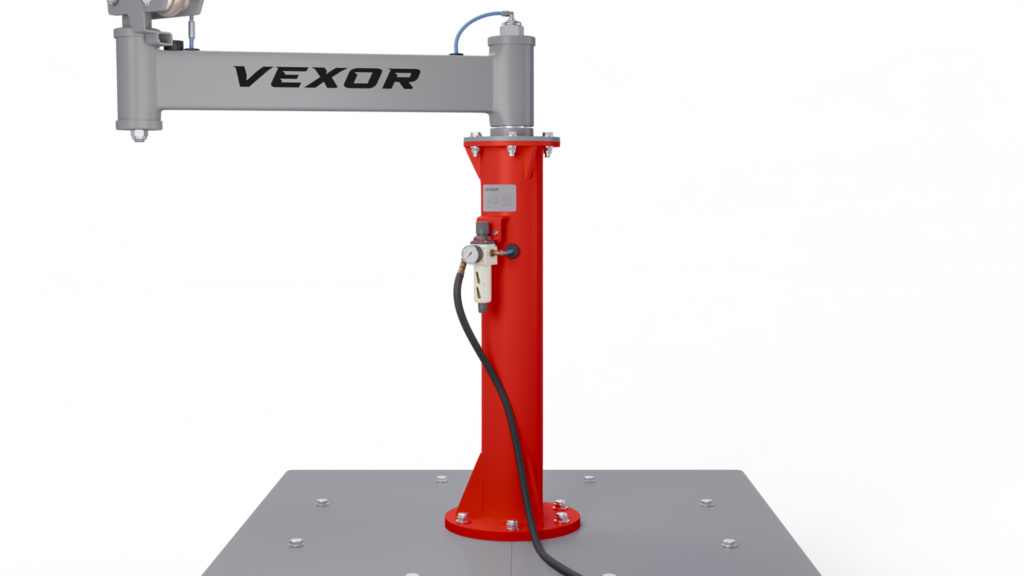
Рука-маніпулятор РМ-1000

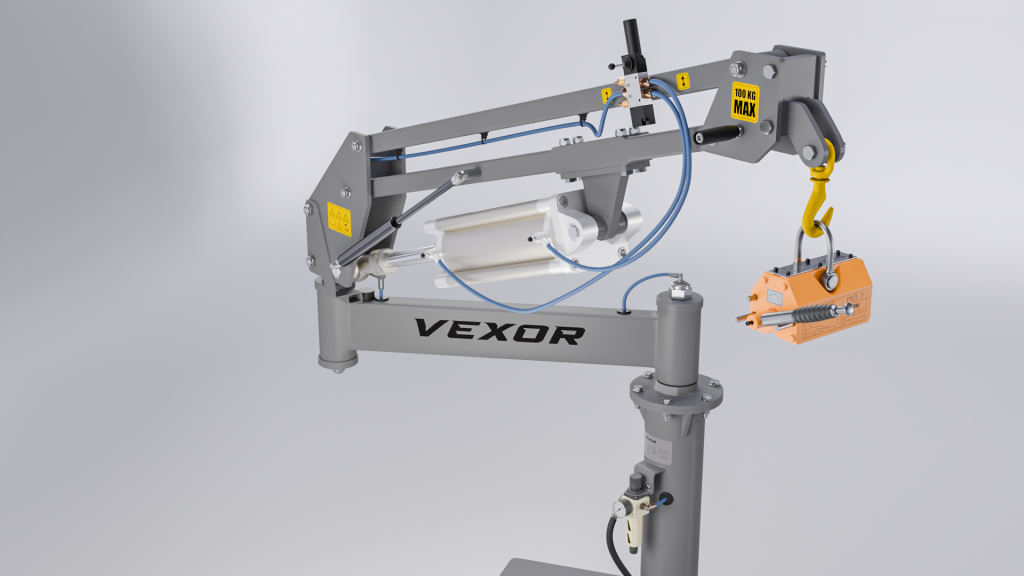
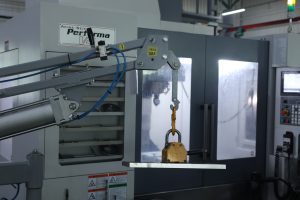
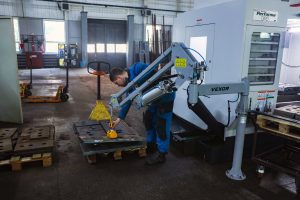
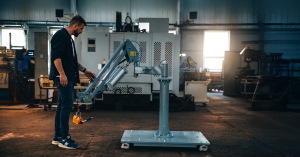
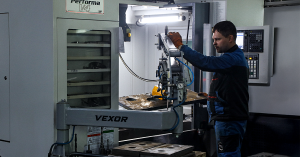
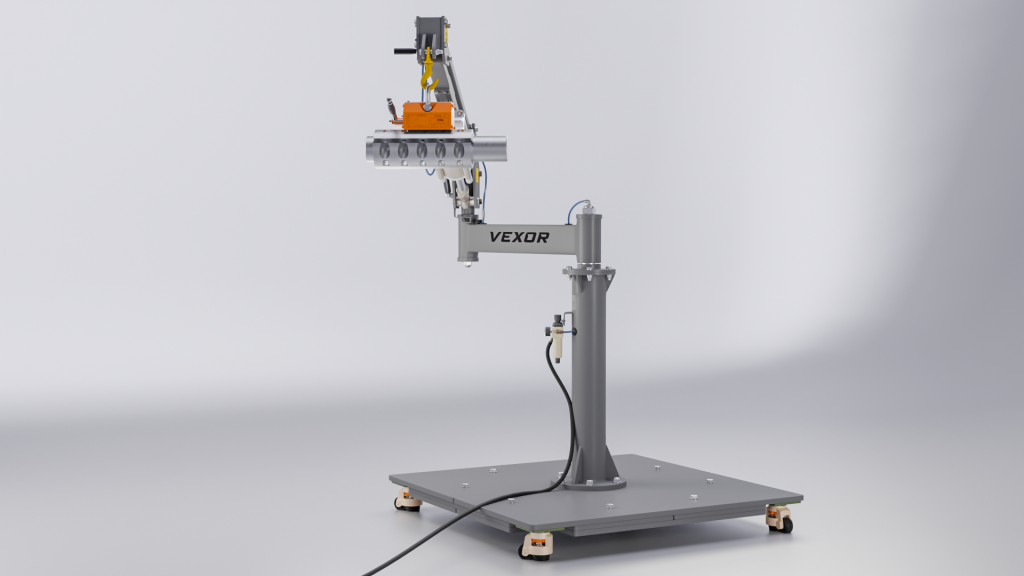
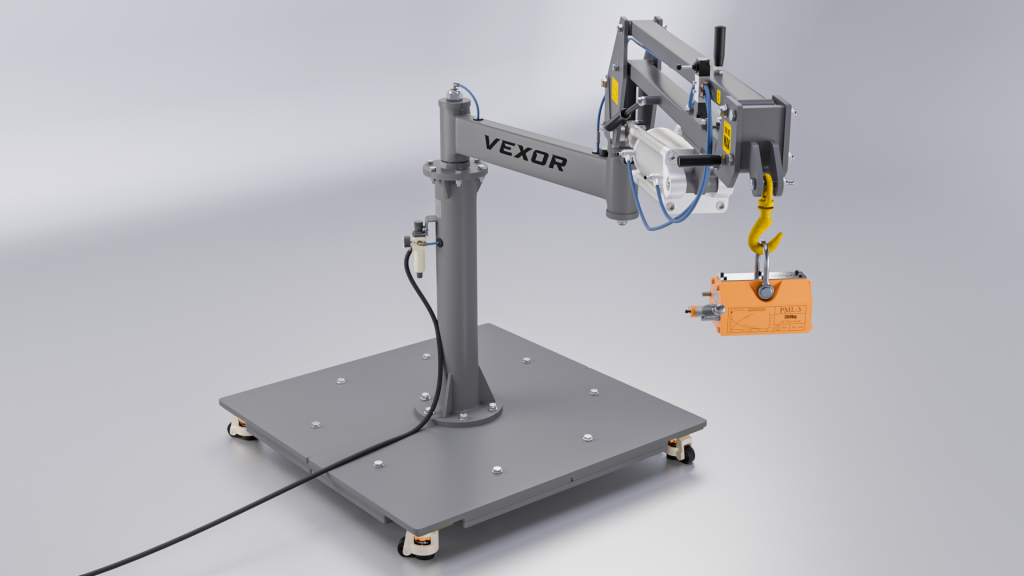
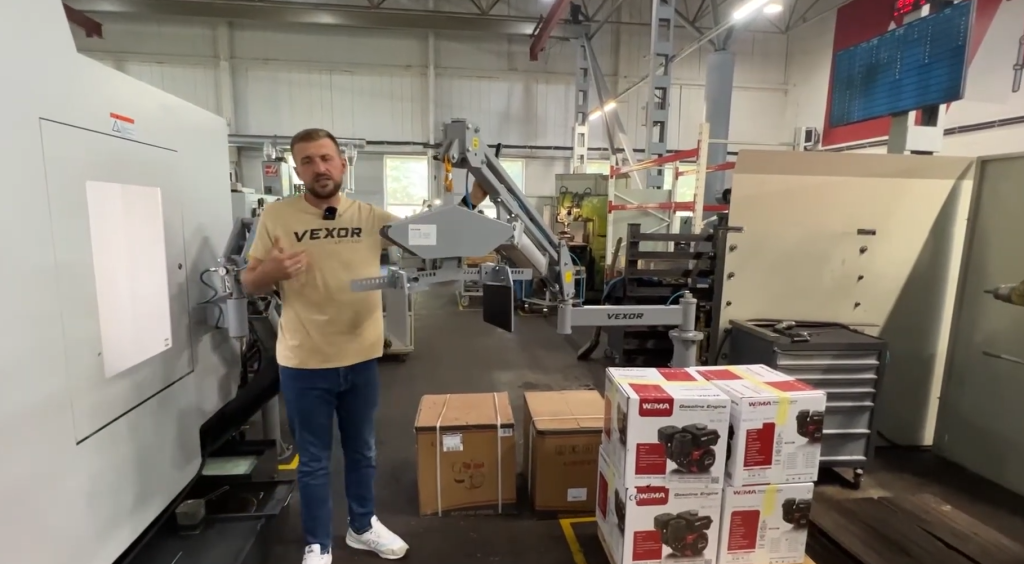
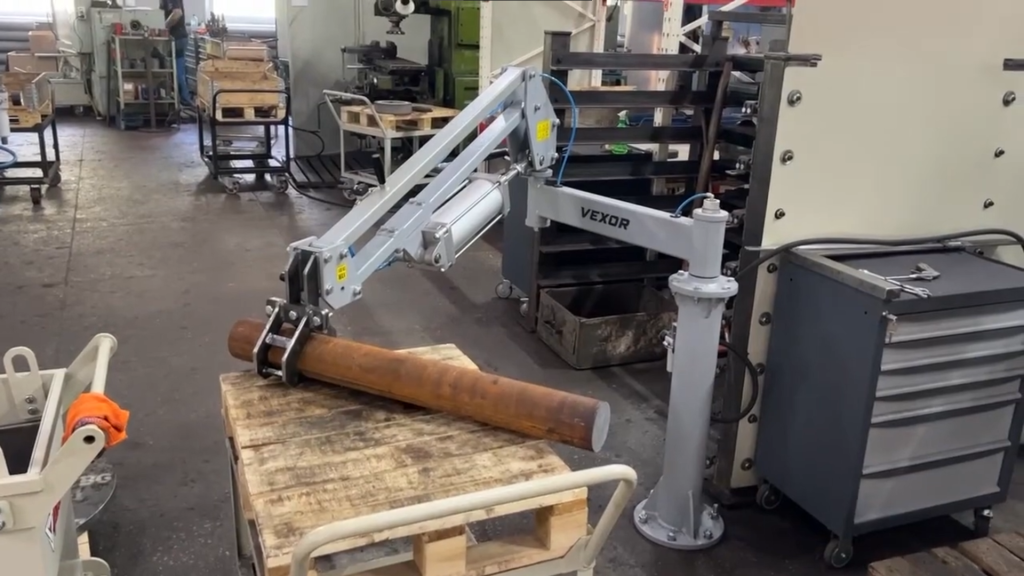
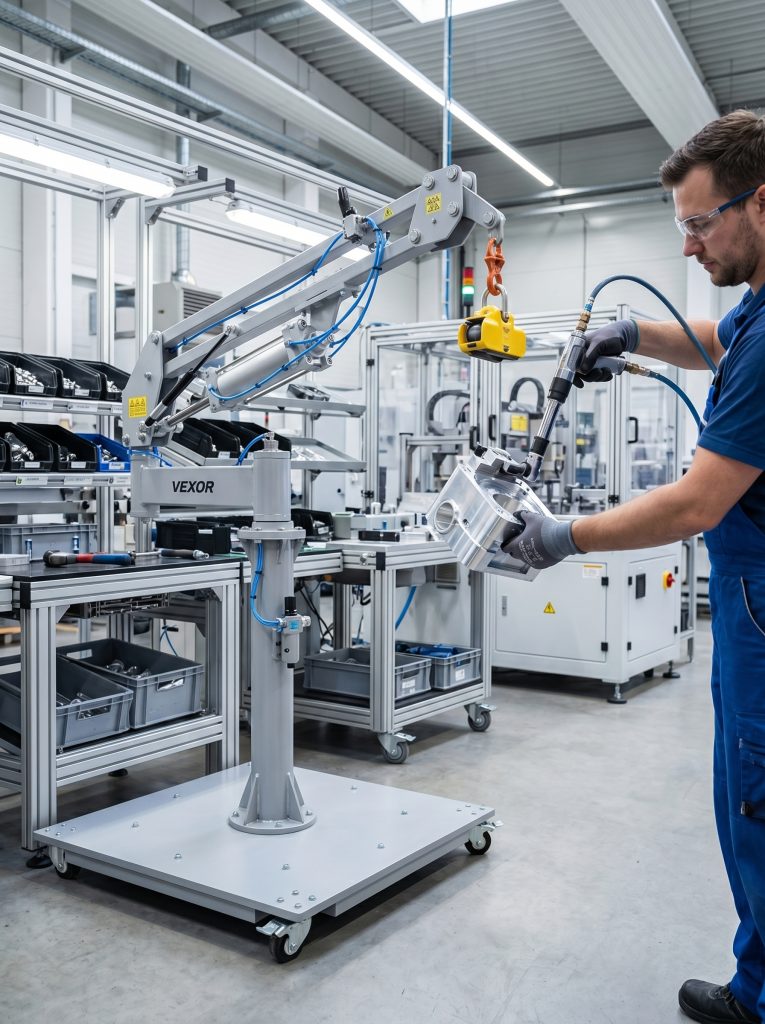
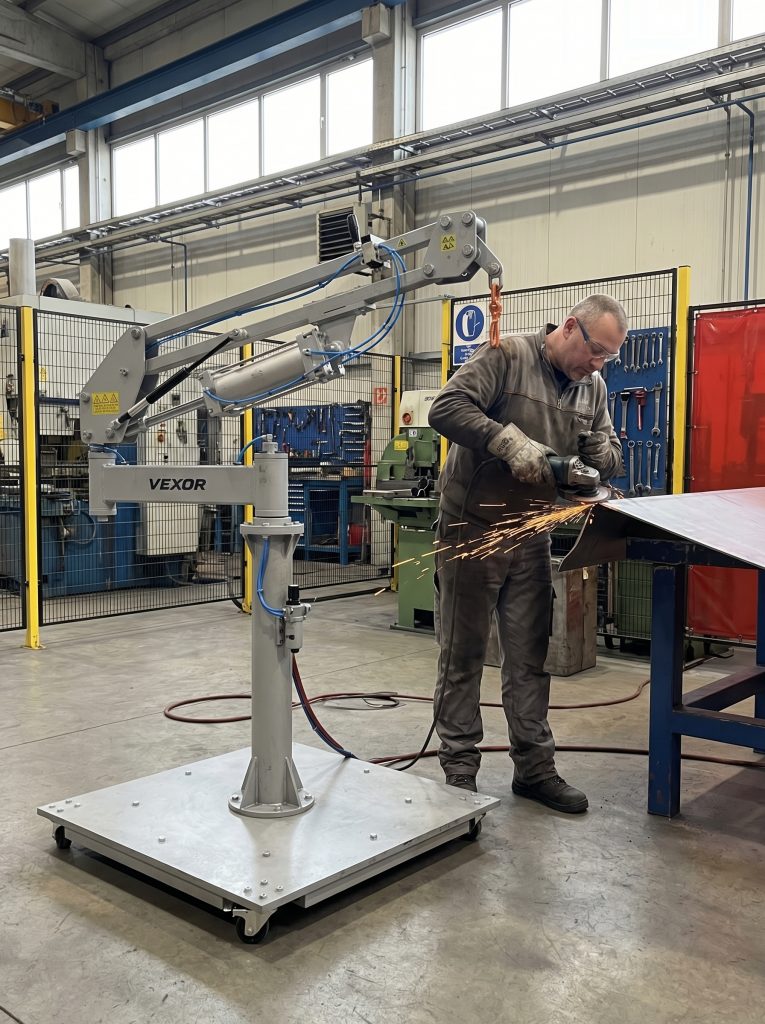
Рука-маніпулятор VEXOR™ допомагає автоматизувати переміщення вантажів і зменшити фізичне навантаження на операторів. Завдяки вантажопідйомності до 100 кг, обертанню на 360° та великій зоні захвату, пристрій спрощує роботу біля верстатів і прискорює виробничі процеси.

VEXOR™ займає значно менше місця порівняно з кран-балкою, працює від стисненого повітря та допомагає підвищити продуктивність без зайвих витрат простору й ресурсів.

Завантажити документацію
Макс. вантажопідйомність ........................................................................................................................................................ 100 кг
Макс. обертання навколо вісі ........................................................................................................................................................ 360°
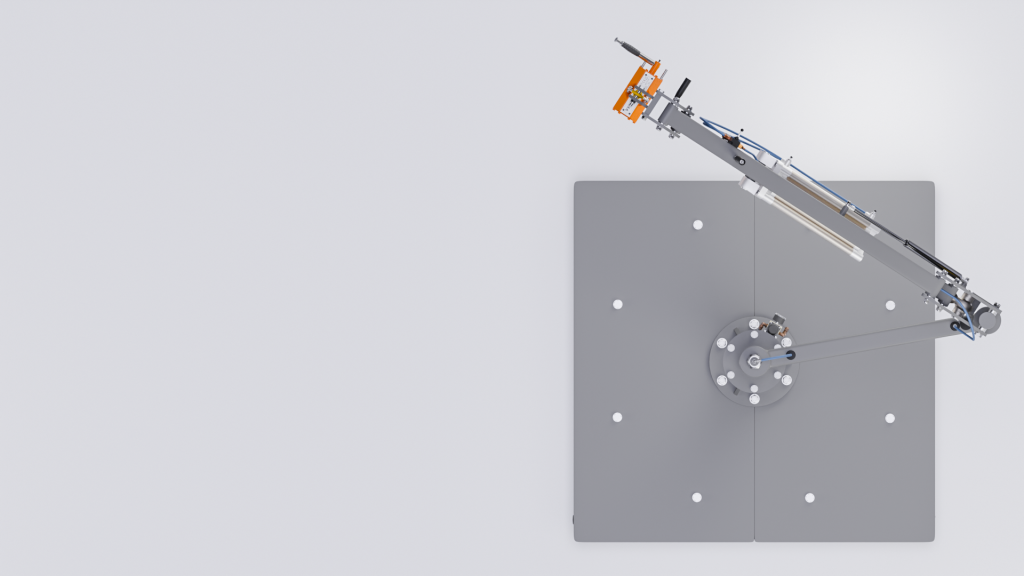
Зона захвату відносно вісі ........................................................................................................................................................ 540-2210 мм
Маса конструкції ........................................................................................................................................................ 115 кг
Живлення від стисненого повітря ........................................................................................................................................................ 6 атм
Діапазон вертикального ходу ........................................................................................................................................................ 1300–1450 мм

від 249 000 грн

+380 93 515 96 17
Ознайомитись детально

Конструкція та механізм

01
BaseColumnTRBGV02

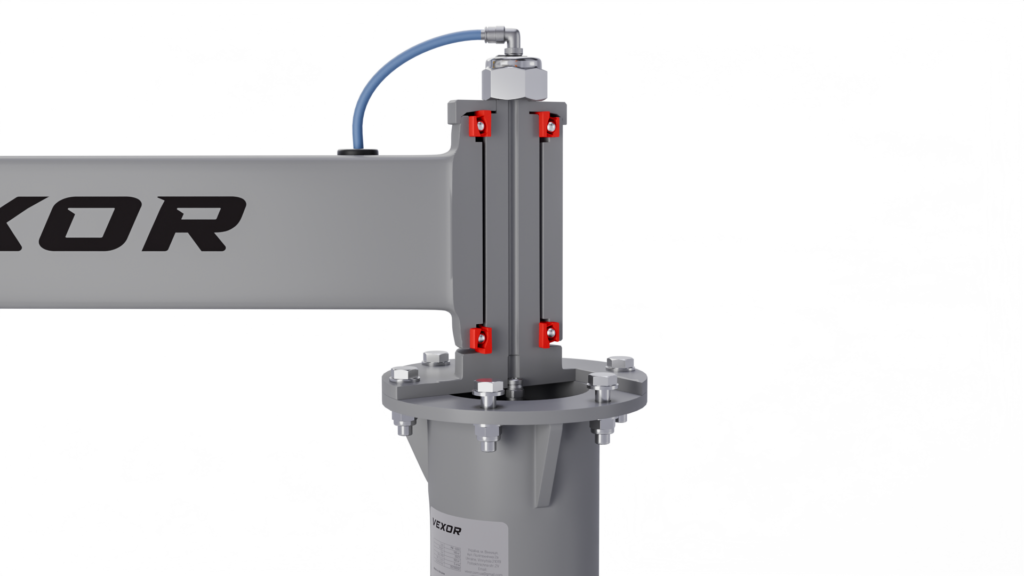
Жорстка колона

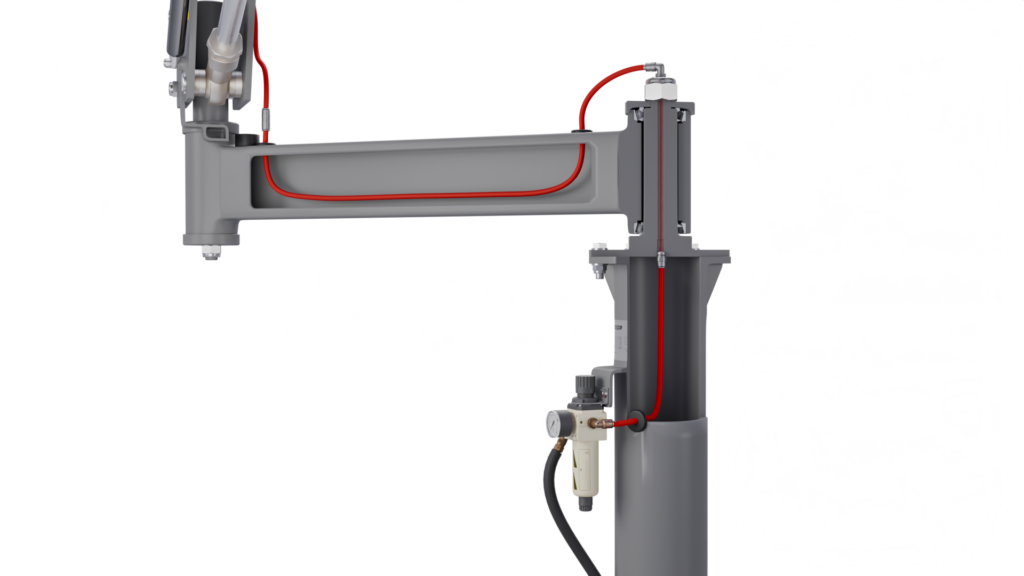
Несуча основа маніпулятора — цільнозварна колона з безшовної труби діаметром 133 мм зі стінкою 5 мм. Нижній опорний фланець виготовлений з листа товщиною 20 мм, верхній — 10 мм. Обидва фланці додатково зміцнені опорними кутиками 10 мм для унеможливлення деформації під навантаженням. Конструкція анкерно закріплюється до підлоги — це виключає будь-які мікровібрації та хитання механізму навіть при роботі з граничним навантаженням 100 кг.

02
MainAxesTRBGV02

Основна вісь

Зварна конструкція з осі, виготовленої зі сталі 45, та фланця товщиною 10 мм. Кріплення до колони здійснюється шістьма болтами М12×45 із рівномірним розподілом навантаження по периметру фланця. Сталь 45 забезпечує необхідну твердість поверхні та стійкість до втомних навантажень при циклічній роботі.

03
MainAxesRotationTRBGV02

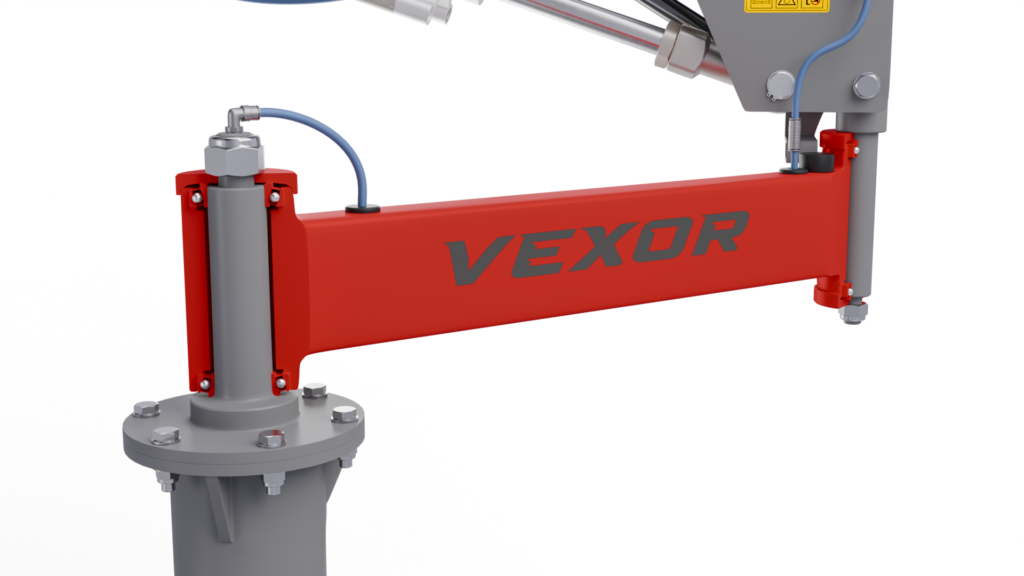
Середня ланка

Цільнозварна конструкція з профільної труби 120×60 зі стінкою 4 мм та двох підшипникових втулок діаметрами 95 і 84 мм. Встановлюється на основну вісь через два радіально-опорні підшипники 32010X — клас точності P0, розрахункове навантаження до 52 кН. Підшипниковий вузол закритий кришкою та контргайкою М30. Кришка виконує подвійну функцію: осьова фіксація підшипника та захист від абразивного пилу і вологи в умовах виробництва.

04
MiddleSection_V04

ВІСЬ ВЕРХНЬОЇ ЛАНКИ

Вісь зі сталі 45 з привареними втулками для кріплення шарнірного механізму. Встановлюється у втулку середньої ланки на два радіально-опорні підшипники 32008X. Фіксація — подвійними торцевими кришками та гайкою М20. Кришки забезпечують герметизацію підшипникового вузла від виробничого середовища.

05
JointSystem_TRBGV02

СИСТЕМА ШАРНІРІВ

Дві профільні труби 60×40 зі стінкою 4 мм з привареними втулками. З’єднання виконано через підшипники ковзання — бронзові втулки з самозмащенням. Вибір бронзи як матеріалу втулок обумовлений її антифрикційними властивостями та стійкістю до ударних навантажень при інтенсивній циклічній роботі.

06
Payload_TRBGV03

СИСТЕМА КРІПЛЕННЯ ВАНТАЖУ

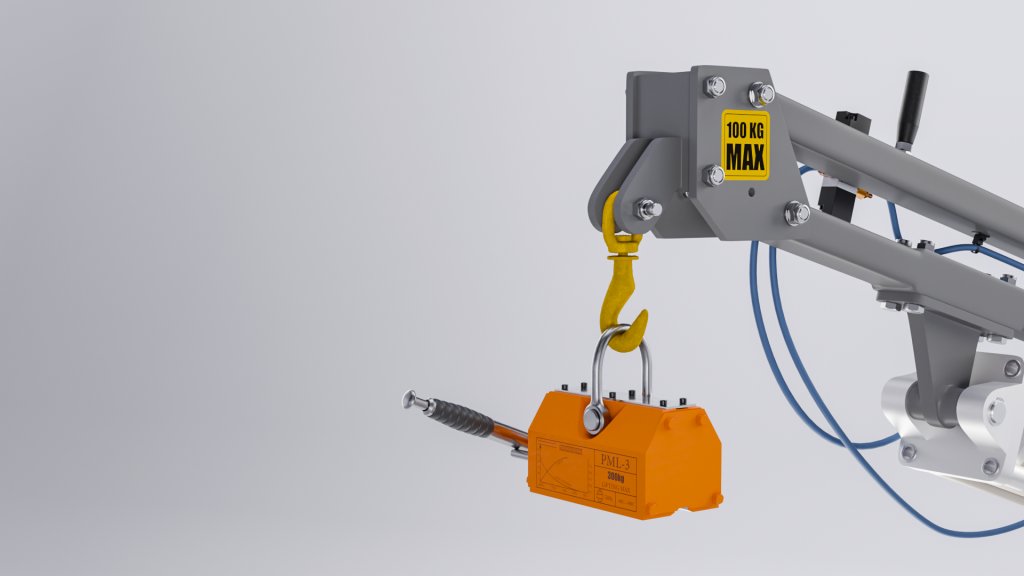
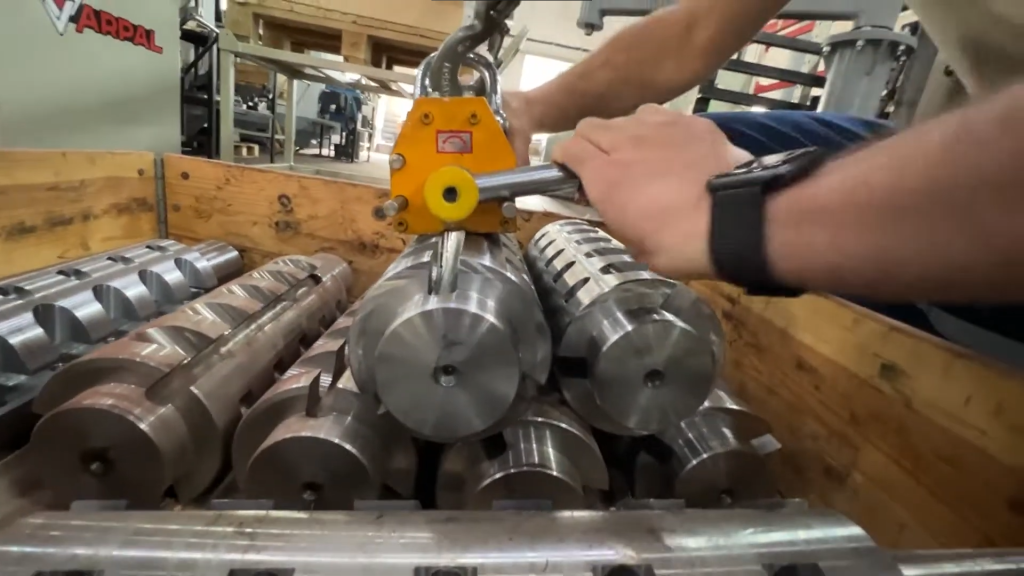
Фрезерована монтажна пластина з листа 20 мм з двома приварними вухами з листа 10 мм. Конструктивно передбачена швидка заміна підіймального елемента — гак, магніт, стропа, вакуумний захват — без демонтажу основного вузла. Болтове з’єднання забезпечує повторювану точність позиціонування захвату.

07
PumpJoint_TRBGV02

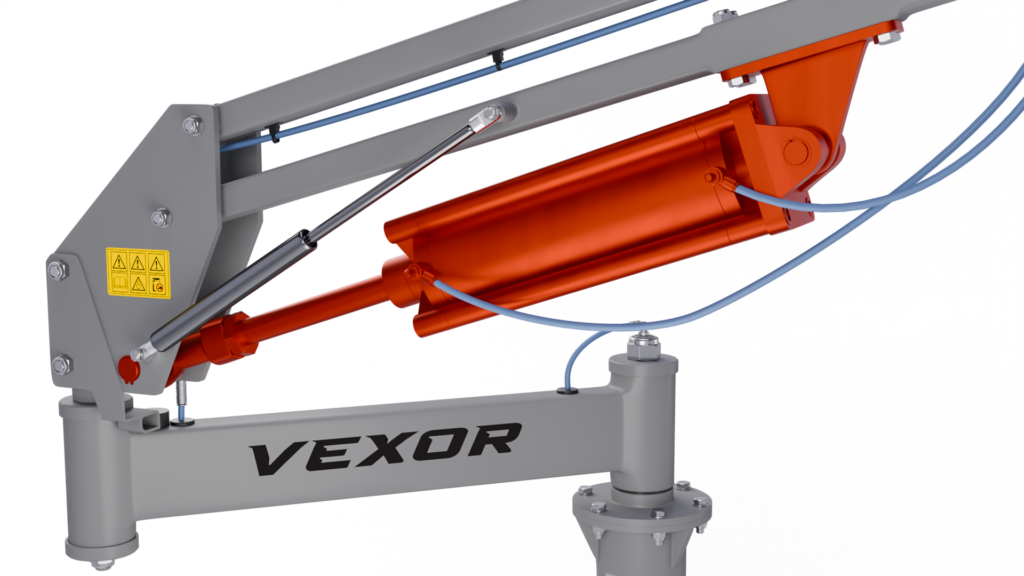
КРІПЛЕННЯ ПНЕВМОЦИЛІНДРА

Шток циліндра кріпиться до нижніх боковин конструкції через вісь діаметром 30 мм зі стопорними кільцями. З поршневої сторони — вісь 25 мм через монтажний кронштейн та зварне вухо кріплення: фланець 10 мм, вухо 20 мм, направляюча втулка осі. Така схема кріплення забезпечує передачу зусилля без паразитних згинаючих моментів на шток.

08
Dempfer_TRBGV05

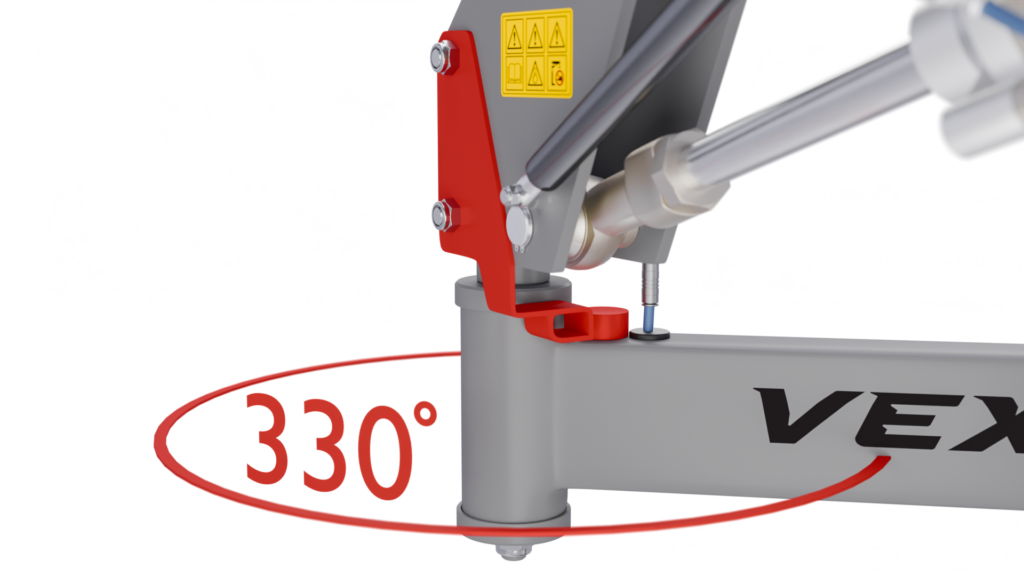
ДЕМПФЕР

Конструктивний елемент для обмеження кутового переміщення шарнірного механізму навколо вертикальної осі. Запобігає накручуванню пневматичної магістралі та її механічному пошкодженню при інтенсивній роботі оператора.

09
Pneumatic_V02

ПНЕВМАТИЧНА СИСТЕМА

Підключення до мережі стисненого повітря здійснюється через швидкороз’ємне з’єднання до фільтра-регулятора. Фільтр-регулятор виконує двофункціональне завдання: видалення пилу, вологи та конденсату з магістралі; стабілізація робочого тиску в діапазоні 3–6,5 бар відповідно до технічних вимог. Пневмомагістраль прокладена через наскрізний канал в основній осі — це технічне рішення забезпечує необмежене обертання механізму на 360° без ризику перекручування або пошкодження шланга. Управління здійснюється через пневморозподільник. Підйомне зусилля формується пневмоциліндром у парі з газовим амортизатором — амортизатор компенсує нерівномірність навантаження, забезпечує плавність підйому і зниження пікових навантажень на циліндр.

Manipulator_RSide_05 Manipulator_RSide_09
Manipulator_RSide_06 Manipulator_RSide_13
Manipulator_RSide_04 Manipulator_V10
Manipulator_RSide_05 Manipulator_RSide_09

Переваги

  • Збереження здоров'я працівників

    Мінімізує фізичне навантаження та ризик травм

  • Зростання продуктивності

    Прискорює робочі операції до +75%

  • Прискорює робочі операції до +75%

    Легко монтується й впроваджується
    без перебудови робочого місця

  • Легко монтується й впроваджується
    без перебудови робочого місця

    Займає мінімум місця, забезпечує гнучкість роботи

Manipulator_RSide_06 Manipulator_RSide_13

Технічні характеристики

Вантажопідйомність
100 кг
Обертання навколо осі
360°
Зона захвату
540–2210 мм
Manipulator_RSide_04 Manipulator_V10

опис

Рука-маніпулятор VEXOR™ допомагає автоматизувати переміщення вантажів і зменшити фізичне навантаження на операторів. Завдяки вантажопідйомності до 100 кг, обертанню на 360° та великій зоні захвату, пристрій спрощує роботу біля верстатів і прискорює виробничі процеси.

VEXOR™ займає значно менше місця порівняно з кран-балкою, працює від стисненого повітря та допомагає підвищити продуктивність без зайвих витрат простору й ресурсів.

Зони застосування

Як використовується VEXOR

image-03

Переміщення палет

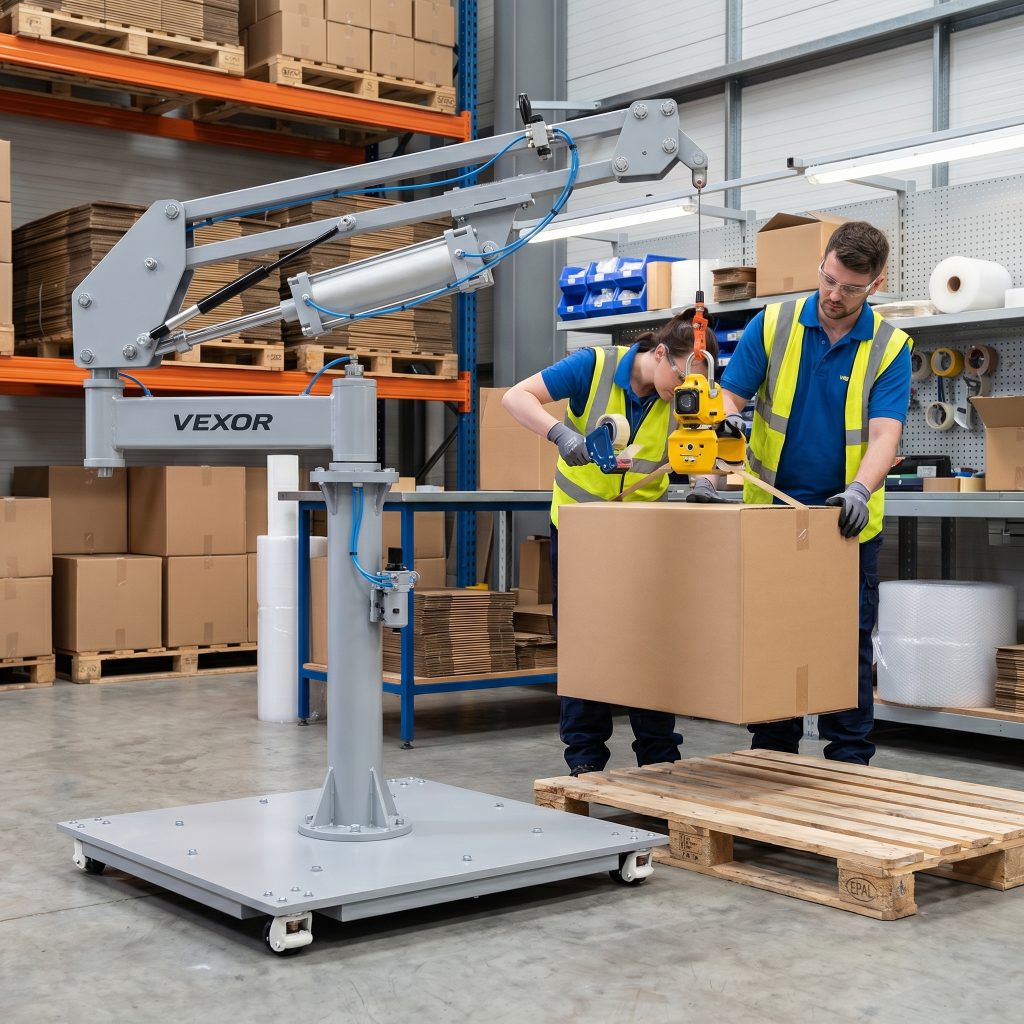
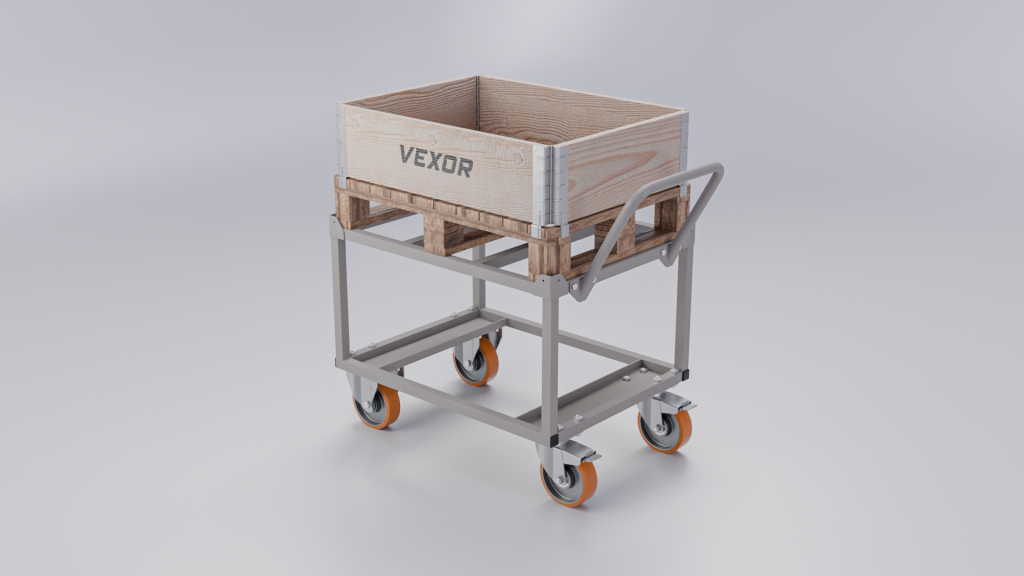
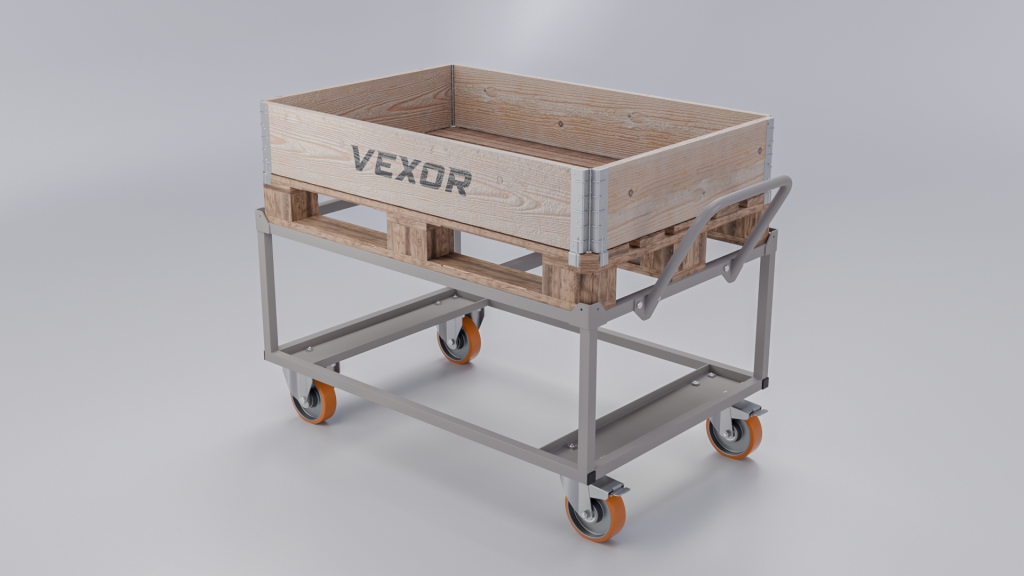
Зручне транспортування палет 60×80 між зонами виробництва або складу

image-06

Внутрішня логістика

Оптимізація переміщення матеріалів і готової продукції на підприємстві

image-07

Складування

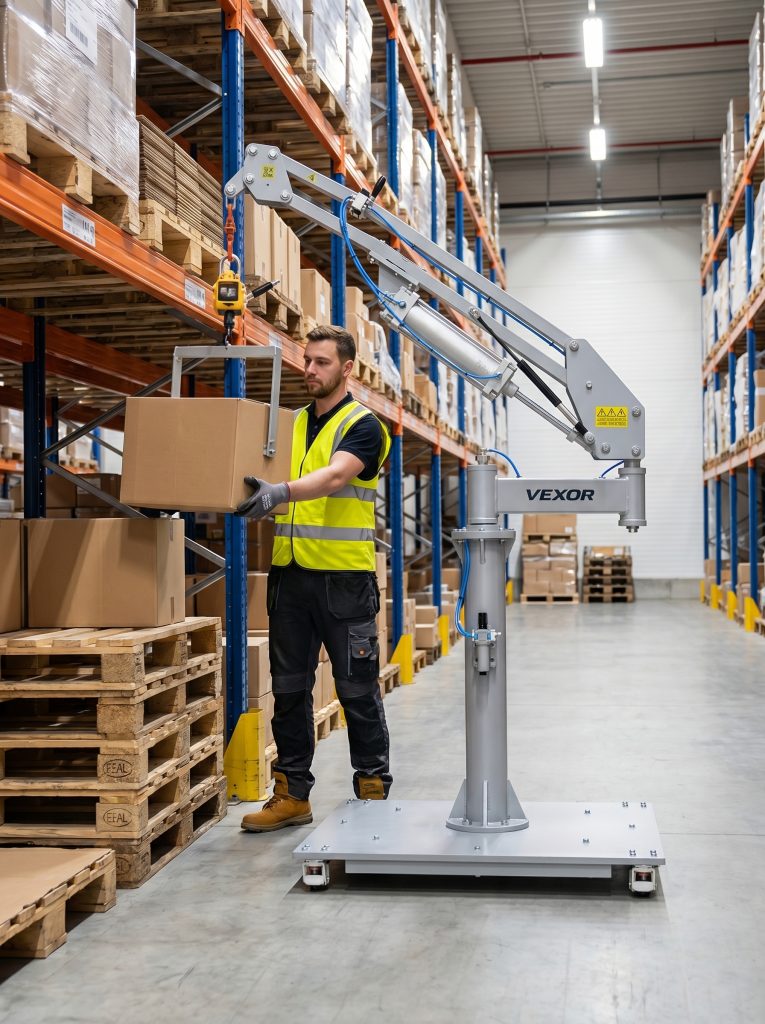
Швидке розміщення палет у складських приміщеннях

image-09

Завантаження і розвантаження

Допомога при роботі з палетами під час прийому або відправки товару

image-10

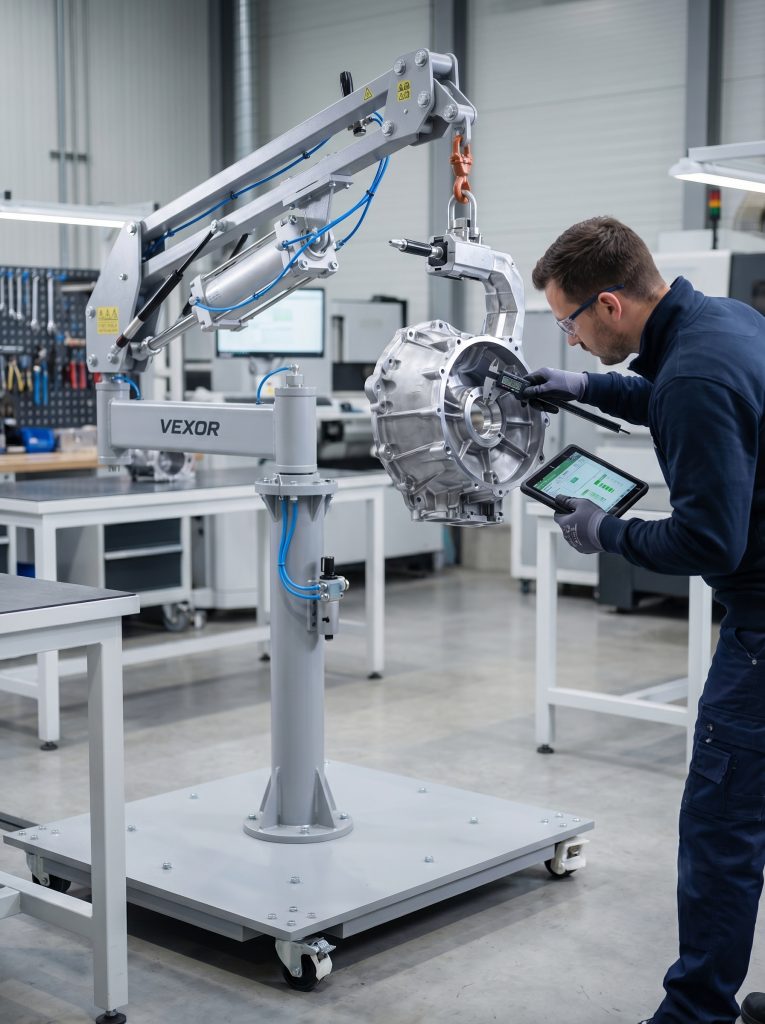
Обробка матеріалів

Пакування

ГАЛУЗІ ЗАСТОСУВАННЯ

Для кого
створений VEXOR

ГАЛУЗІ ЗАСТОСУВАННЯ

Для кого
створений VEXOR

Кожне переміщення листа чи заготовки — це час, зусилля і ризик. VEXOR прибирає залежність від кран-балки і фізичне навантаження на оператора. Менше рук. Менше втрат. На 75% ефективніше.

Дізнатись більше
gallery-slide-1
01
Переваги

Чому саме ми

  • Українське виробництво

    Повний цикл виробництва та контроль якості на кожному етапі — від розробки до готового рішення. Рішення розроблене людьми, які самі працюють з виробничими процесами та знають потреби підприємств.

  • Гарантія та підтримка

    Ми надаємо оперативну підтримку, консультації та запасні частини. Завдяки гарантії 3 роки, ви можете бути впевнені в нашому обладнанні та отримати допомогу в будь-який момент

  • Перевірене рішення

    VEXOR™ вже використовується на українських виробництвах у різних галузях, допомагаючи підвищувати ефективність щодня.

FAQ

Часті питання

Креслення всіх деталей завжди зберігаються на нашому виробництві, тож ми виготовимо потрібну запчастину навіть через 5-10 років.

До категорій питань

Пневматична рука-маніпулятор VEXOR™ — ефективне рішення для вашого виробництва

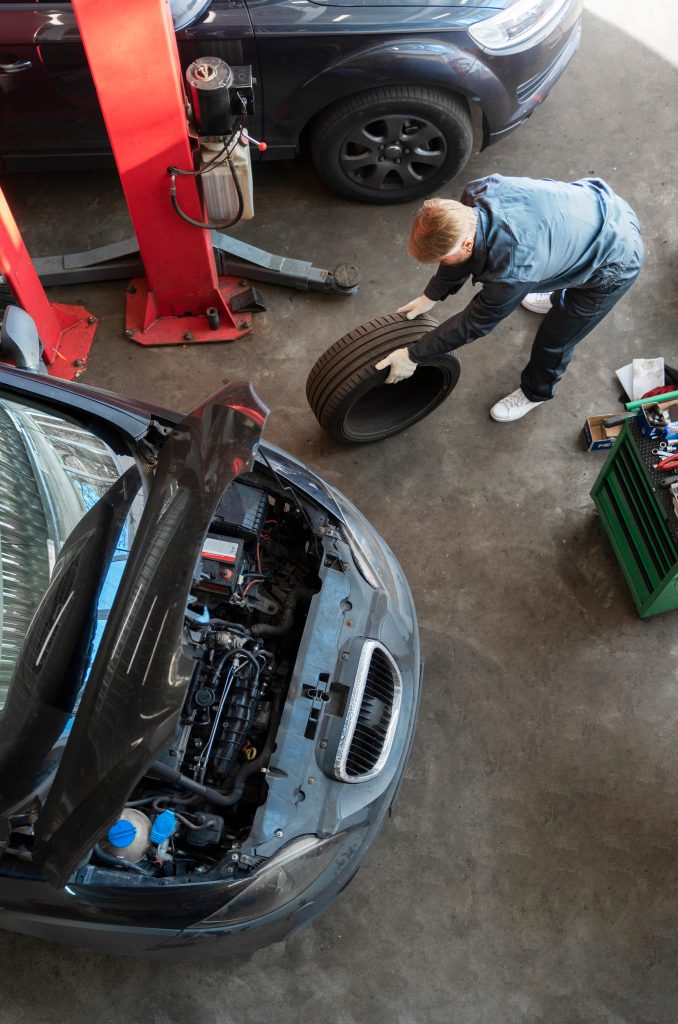
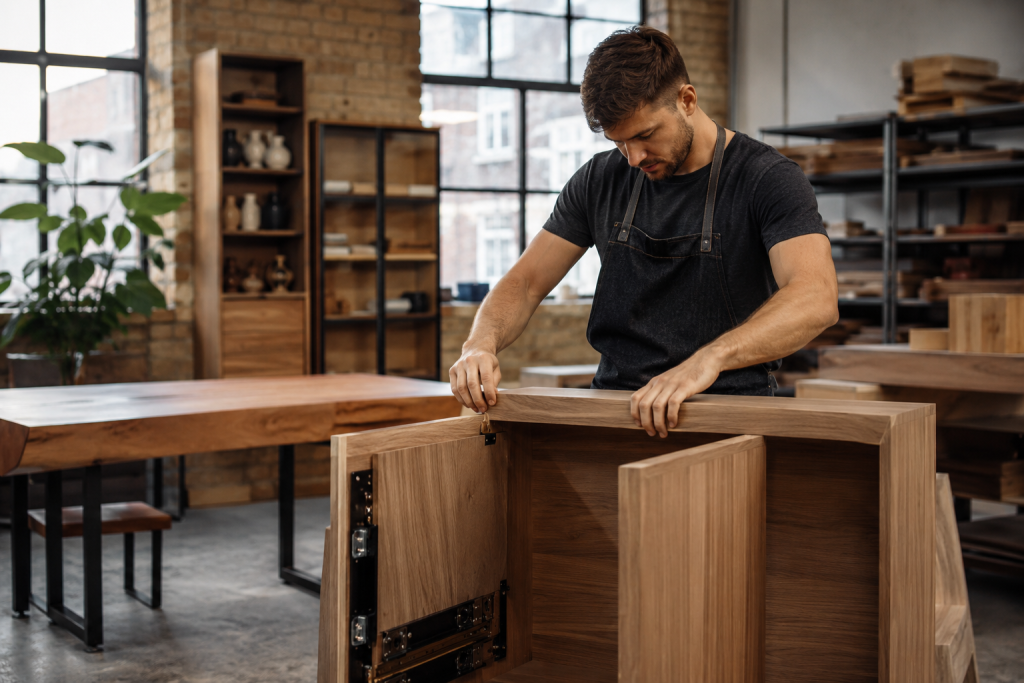
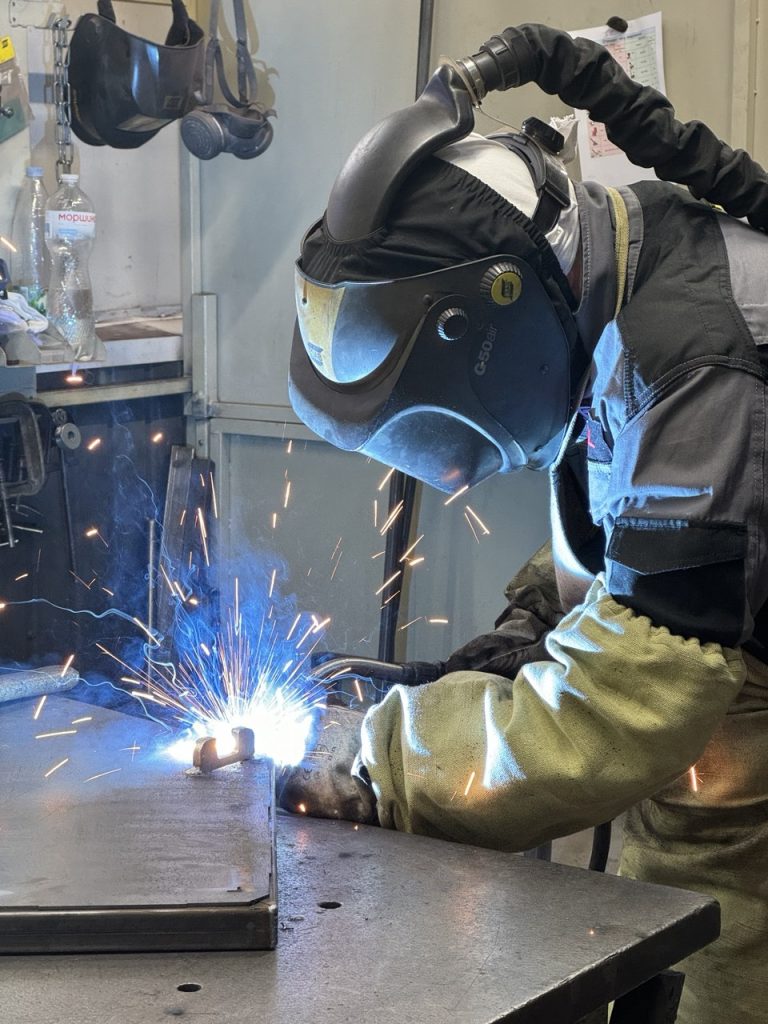
Пневматична рука-маніпулятор VEXOR™ — це промисловий маніпулятор українського виробництва для переміщення важких вантажів до 100 кг на виробництві. Розроблений і виготовлений на власному заводі ARPAL з урахуванням реальних потреб металообробних підприємств, складів, автосервісів, деревообробних та меблевих виробництв.

Рука-маніпулятор VEXOR™ працює від стисненого повітря — без електроніки, без складного програмування, без необхідності спеціальної підготовки оператора. Підключення до існуючої пневматичної мережі займає мінімум часу. Зона захвату до 2210 мм і обертання на 360° дають оператору повний контроль над вантажем у будь-якій точці робочої зони. Швидка заміна підіймального елемента — гак, магніт, вакуумний захват, стропа — без демонтажу основного вузла робить маніпулятор універсальним інструментом для різних задач на одному виробництві.

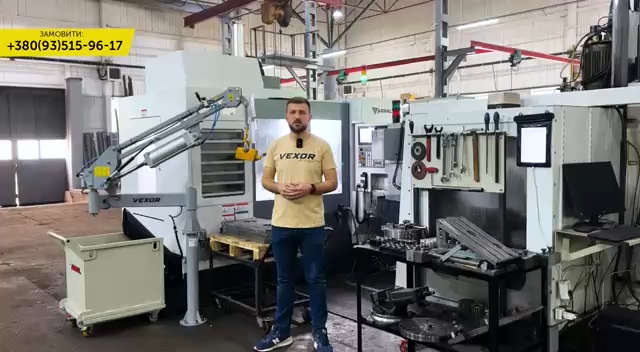
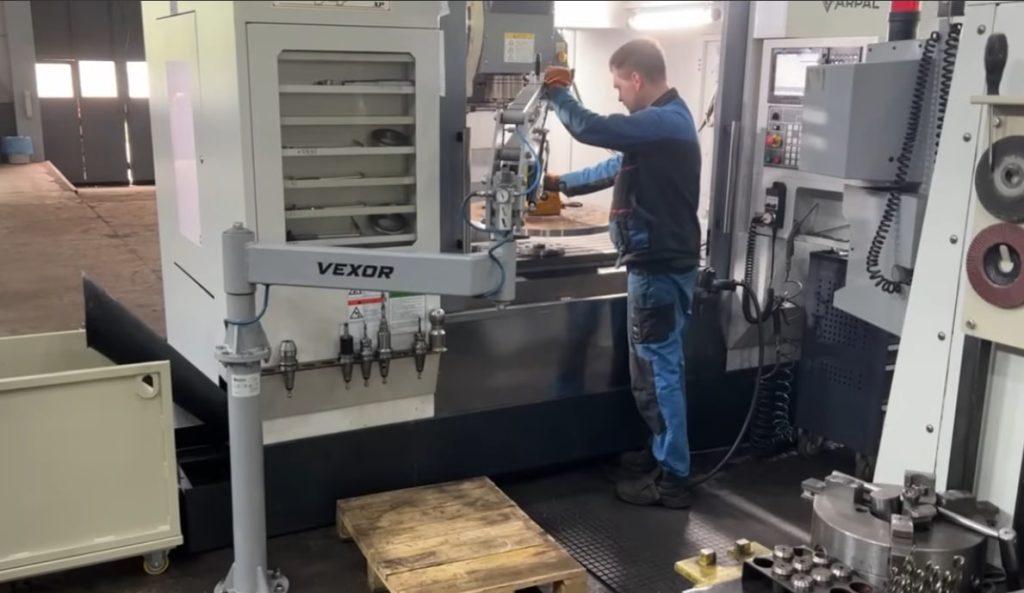
На відміну від кран-балки пневматична рука-маніпулятор VEXOR™ займає мінімум виробничого простору і не прив’язана до рейок чи фіксованого маршруту. Оператор працює там де потрібно — без черги, без очікування, без залежності від інших підрозділів. Фізичне навантаження на працівника знижується до мінімуму — ризик травм і професійних захворювань суттєво зменшується. Підтверджено на власному виробництві ARPAL: швидкість завантаження заготовок у верстат зростає на 75% порівняно з кран-балкою.

VEXOR™ народився не як комерційний продукт — а як вирішення реальної проблеми на власному заводі. Lean-трансформація виробництва ARPAL показала де губиться найбільше часу і ресурсів. Рука-маніпулятор стала першим інструментом який це вирішив. Сьогодні VEXOR™ працює на металообробних, деревообробних і меблевих підприємствах, складах, автосервісах та машинобудівних виробництвах по всій Україні.

Пневматична рука-маніпулятор VEXOR™ — українське виробництво, гарантія 3 роки, сервіс і запчастини без посередників і міжнародної логістики. Купуєте не просто обладнання — а команду яка стоїть за кожним виробом і вирішує питання напряму.